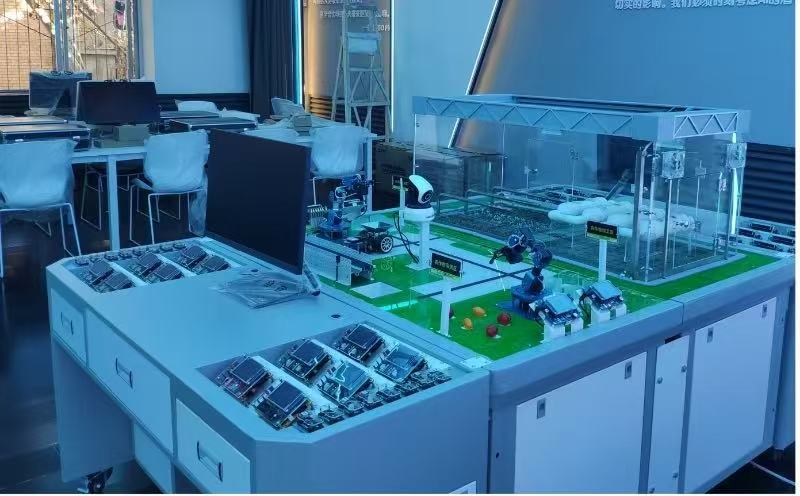
以真实场景微缩还原为载体,尺寸:1200mm×3000mm×700mm
集成物联网、AI 视觉、自动化控制全栈技术,实现感知 — 分析 — 决策 — 执行AI 闭环
模块化磁吸式设计,支持快速拆装、自由组合、二次开发与创新实验
提供完整配套实验教程、视频、软件、云端平台,满足教学与实训需求
1、人工智能实验平台:
材质:铝合金楔形结构,减少静电产生,保护实验模块。
功能:平台通用磁吸槽位8个,每个槽位要有防插反设计。同时内部配有pogopin镀金接触点,接触点12p(包含5V引脚、3.3V引脚、GND引脚、TTL串口/485串口引脚、J-link下载引脚、CC-debug下载引脚),整体平台只需要1根USB线连接电脑就可以虚拟出:TTL串口4路、485串口4路,J-link下载器1个,CC-debug下载器1个,USB 2.0接口2个。同时pogopin镀金接触点设计有防短路、防插反、防静电等保护电路。
平台内部集成J-link下载器,CC-debug下载器,ESP32下载器,并配有独立开关和工作指示灯。
配有1路USB总输入口,支持1根USB即可开展简单的实验内容,以上功能正常使用。同时要配有12V外接电源接口,如有大功率教学模块供电不足,可外接12V电源增强供电。
磁吸槽位的TTL串口或485串口,要配有独立开关和通信指示灯
独立开关:关闭,则该槽位的串口为高阻状态,断开通信;打开,则会在电脑端虚拟出对应的串口号,导通串口通信。最高可以支持8路串口同时与电脑通信。
通信指示灯:可以展示串口通信的TX发送数据情况和RX接收数据情况,方便学生快速查看通信状态和发现问题。
配有2路独立的USB2.0接口,可外接鼠标、键盘,以太网等。
配有复位键和电源开关键,即平台出现问题,可点击复位键使平台恢复出厂设置。
2、AI机械臂*2:
材质:全金属结构设计,高强度、高稳定性和高耐用性,全金属二维云台底座,工业级轴承,满足多场景需求的抓取项目;
舵机方案:35kg*1,25kg*5串行总线金属舵机;
机械臂自由度:机械臂抓6自由度+金属机械爪,300g有效负载,臂展350mm;
摄像头:采用USB接口,30万像素,110度广角摄像头,480P分辨率(600*480),可手动调节焦距;
接口:3个总线舵机接口,6个扩展IO口,2个i2C接口,除AI核心板外还支持STM32和Raspberry Pi,1个全彩LED灯,1个蜂鸣器,2个气缸控制端口;
PC上位机:PC上位机支持显示3D仿真模型,并可以对机械臂进行实时仿真,显示机械臂动作或控制3D图形对机械臂进行控制;
ROS机器人操作系统:AI视觉识别,分拣,码垛,手势识别,颜色识别等
3、▲人工智能模块≥3个
▲人工智能处理器模块1个。(提供实物照片,加盖设备制造商公章)
采用国产SOC处理器(C语言作为主要开发语言),ARM嵌入式架构,内部集成独立的AI神经网络处理内核(NPU),算力≥100GOPS,SRAM≥1MB,Flash≥8。支持ADC、PWM、I2C、I2S、SPI、USART、USB等接口,集成200W 像素摄像头,麦克风,扬声器、2.4寸触摸屏等外设,支持接入国内主流的大模型应用。常用的IO口须引出,pogopin磁吸结构,支持上下磁吸连接。也支持杜邦线和香蕉线,可完成接线实训内容。PCB板配有亚克力或外壳保护。配有通信指示灯*4个,电源指示灯*1个。
4、具身智能机械臂小车*1
硬件:树莓派、激光雷达、3D 深度相机、6 自由度机械臂、7 寸屏、6 麦阵列
大模型:多模态大模型(语言 + 语音 + 视觉),语义理解、场景理解
SLAM 与导航
激光 SLAM:Gmapping、Hector、Karto、Cartographer
视觉 SLAM:RTAB�VSLAM、ORBSLAM2/3
路径规划:DWA 动态避障、RRT 自主建图
视觉 / 颜色追踪、语音控制 / 唤醒 / 声源定位
无人驾驶:车道保持、路标检测、自主泊车、转向决策
边缘检测、过独木桥、雷达警卫 / 目标追踪
5、无线通信模块
1)ZigBee无线通信模块4个
主芯片采用CC2530F256,256K Flash配置,8K RAM,内置8051单片机及无线收发器,支持11-26信道更改,支持点播、组播、广播多种类型数据通信,支持自动组网、网络自愈功能和串口切换功能。pogopin磁吸结构,支持上下磁吸连接。常用的开发接口以香蕉头形式预留。可完成接线实训内容。PCB板配有亚克力或外壳保护。配有1路通信指示灯,组网指示灯,电源指示灯。
2)WiFi无线通信模块1个
支持WiFi@2.4GHz802.11b/g/n无线标准,支持WEP/WPA-PSK/WPA2-PSK安全模式,支持AP、STA、AP+STA工作模式,支持AT+指令集配置;支持广域网连接公有云或私有云。pogopin磁吸结构,支持上下磁吸连接。常用的开发接口以香蕉头形式预留。可完成接线实训内容。PCB板配有亚克力或外壳保护。配有1路通信指示灯,组网指示灯,电源指示灯。
3)蓝牙无线通信模块2个
支持标准的蓝牙通信或蓝牙MESH组网通信,模块支持主从模式,射频频率:2.4GHz。支持低功耗工作模式,外部中断可唤醒系统。pogopin磁吸结构,支持上下磁吸连接。常用的开发接口以香蕉头形式预留。可完成接线实训内容。PCB板配有亚克力或外壳保护。配有1路通信指示灯,组网指示灯,电源指示灯。
4)LoRa无线通信模块2个
支持自行设置通信密钥、信道、地址、网络ID,支持空中唤醒,支持定点传输、广播传输、信道监听;支持2.4K~62.5Kbps的数据传输速率,通信长度≥1500米。pogopin磁吸结构,支持上下磁吸连接。常用的开发接口以香蕉头形式预留。可完成接线实训内容。PCB板配有亚克力或外壳保护。配有1路通信指示灯,组网指示灯,电源指示灯。
6、嵌入式传感器单元:
STM32处理器模块4个
STM32F103系列,支持ADC、PWM、I2C、SPI、USART、USB、CAN等接口,常用的IO口须引出,pogopin磁吸结构,支持上下磁吸连接。也支持杜邦线和香蕉线,可完成接线实训内容。PCB板配有亚克力或外壳保护。配有通信指示灯*4个,电源指示灯*1个。
温湿度传感器模块1个
温度检测范围-20℃到60℃,精度0.5℃;湿度检测范围20%RH-99%RH, 精度1%RH,输出形式为数字量。配有pogopin引脚,支持磁吸结构。PCB板上画有原理图,常用的开发接口以香蕉头形式预留。可完成接线实训内容。
人体红外传感器模块1个
采用SR602感应传感器,感应距离:0-50CM,采用热释电人体红外采集,输出数字量,高低电平形式,配有香蕉头,配有pogopin引脚,支持磁吸结构,可选择高电平触发还是低电平触发形式;可完成接线实训内容。
火焰传感器模块1个
探测角度60°,检测波长760nm-1100nm;采用宽电压LM393电压比较器,输出形式:模拟量、数字量;配有pogopin引脚,支持磁吸结构,PCB板上画有原理图,配有RV09可调电阻,支持灵敏度可调,GND引脚、火焰采集引脚、可调电阻引脚、模拟量引脚、数字量引脚均配有香蕉头接口。可完成接线实训内容。
红外对射传感器模块1个
采用H2010直射型光电传感器,槽宽10mm;采用宽电压LM393电压比较器,输出形式:数字量;PCB板上画有原理图,常用的开发接口以香蕉头形式预留。可完成接线实训内容。
气体传感器模块1个
采用MQ系列半导体气敏元件,检测浓度范围300-5000ppm,采用宽电压LM393电压比较器,输出形式:模拟量、数字量;配有pogopin引脚,支持磁吸结构,PCB板上画有原理图,配有RV09可调电阻,支持灵敏度可调,GND引脚、气体采集引脚、可调电阻引脚、模拟量引脚、数字量引脚均配有香蕉头接口。可完成接线实训内容。
双路继电器执行器模块1个
支持双路继电器单独控制,2路继电器的公共端和常开端配有香蕉头,可完成接线实训内容。
提供双路指示灯,显示继电器状态,驱动信号为开关量,低电平触发,配有pogopin引脚,支持磁吸结构。
LF低频模块1个
工作频率:125Khz-134.2KHz;卡片采用非接触式工作形式,板载天线,最大读写距离≥2cm,提供2个ID卡片;板载读卡提示音和指示灯。配有pogopin引脚,支持磁吸结构。
风扇执行器模块1个
提供1路5V直流风扇模块,支持单片机信号和外接继电器驱动两种控制方式,常用的开发接口以香蕉头形式预留。可完成接线实训内容。配有pogopin引脚,支持磁吸结构。
LED灯光控制执行器模块1个
提供1路5V直流LED照明模块,支持单片机信号和外接继电器驱动两种控制方式,常用的开发接口以香蕉头形式预留。可完成接线实训内容。配有pogopin引脚,支持磁吸结构。
7、智慧农业实训沙盘*1
结构:铝合金骨架 + 有机玻璃,温室模型,5V–12V 安全电压
设计:一体式供电,12 路磁吸插槽,防短路 / 防呆,支持≥3 层叠加
硬件配置
实验平台 ×1、供电底板 ×12
STM32×12、ZigBee×12、Wi�Fi×1
温湿度、光照、CO₂、土壤等 12 类传感器
继电器、风扇、窗帘、灌溉等执行器
实训:传感器采集、无线组网、智能灌溉 / 通风 / 遮阳、云端监控
开发:代码开源,支持二次开发
8、智能网联交通沙盘参数*1
设计:一体式供电,13 路磁吸模块,防短路,3 层叠加
11 大系统:智能小车、双网关、公交播报、智能路灯、城市灯光、交通灯、ETC 抬杆、环境感知、安防、AI 车牌识别、车辆定位
STM32F103模块×13、ZigBee×13
UHF(915MHz,1m)、LF(125k,10cm)
智能小车:7.4V/3000mA 锂电、200 万 AI 摄像头
实训:巡线、避障、ETC、车牌识别、车路协同、Modbus 工业协议
9、综合分析仪*1
带有触摸屏和输入按键,配合物联网或人工智能硬件,可给学生展示硬件开发或无线通信等知识点,让看不到的通信协议和电路变化可以展示给学生。该设备采用高级嵌入式计算机技术设计,包括 12 寸彩色液晶屏显示,高精度触摸屏,仪器按键和外接无线控制设备等组成。包括1.空中无线通信协议分析仪、2.频谱分析仪、3.微功耗分析仪、4.信号发生器、5.逻辑分析仪、6.示波器、7.波形记录仪、8.波形输出及9.电子显微等主要功能,这些功能集中在一台仪器设备上,每个功能配有对应的按键,按下按键即可实现快速切换功能,并配有快速使用说明按键,切换按键采用镀铬物理按键,采用玻璃面板,操作方便。分析仪提供多种接口、以及辅助线材,实现多合一分析仪功能,让教学实验更加便捷,节省空间。
配件包括:电源线*1根,触控笔*1根,示波器连接线*2根,高频N公头转SMA*2个,SMA射频连接线*2根,全频段无线天线*3根,BNC转测试钩*1根,BNC转BNC*2根。
1).空中协议分析仪
空中协议技术标准:
IEEE 802.15.4 ZIGBEE2004-2006、ZIGBEE2007/PRO。
IEEE 802.15.1蓝牙4.0(Bluetooth4.0)
搜索频率范围:2400.0~2483.5MHz
分析数据包装格式显示:HEX、ASCII、10进制等。
信号截取方式:通过内置天线自动实时监听,实时嗅觉和自动发现传感器网结构和空中传输的不同信道和网络的无线通讯包装。
分析文件存储:数据包装文件可以自动保存,自动回放分析。
2).频谱分析仪
被测信号频率范围:83.5-4300 MHz(Freq3000) 10-6000 MHz(Freq6000)
被测信号功率范围:-70dBm到+10dBm
频率分辨率:1KHZ
分辨率带宽(RBW)自适应1kHz至100kHz
频率稳定性和精度(典型值):±0.5ppm
接收灵敏度:-90dBm l
输出信号强度:-3dBm@500MHz l
频谱最大线性输入信号强度:-5dBm
端口最大承受功率:10dBm(切勿超过该功率,否则导致检测器件损坏,需要返厂维修,如果需要输入超过 10dBm 的功率,需要外加衰减器)
动态范围:75dBl
输出信号步进:3G-6G/5K,1.5G-3G/2.5K,750M-1.5G/1.25K,25M-750M/0.625K
输入检测信号步进:3G-6G/5K,1.5G-3G/2.5K,750M-1.5G/1.25K,25M-750M/0.625K
校准后精度:±1K@1GHz
扫频功能:有
扫描延迟:1000us
3).微功耗分析仪
输入阻抗:1Ω/100Ω
电压分辨率:0.001V
电流分辨率:1uA
最大电流:5A
最大电压接入:DC28V
水平时间分辨率:毫秒(ms),秒(s)
曲线显示:电流随时间的变化曲线,可切换为电压随时间的变化曲线
功耗统计:可以根据设定规定时间内的功耗值
数据导出:支持*.CSV、*.kmd、*.png等形式输出
接口:两路BNC接口,一路输入、一路输出。内置安全保护模块,短路、接反、过流等安全处理。
4).窄带RF信号发生器
RF输出频率范围:54 MHz至6,800 MHz
小数N分频频率合成器和整数N分频频率合成器
高分辨率38位模数
低相位噪声电压控制振荡器(VCO)
可编程1/2/4/8/16/32/64分频输出
模拟和数字电源:3.3 V
电荷泵和VCO电源:5.0 V典型值
逻辑兼容性:1.8 V
可编程双模预分频器:4/5或8/9
可编程的输出功率
RF输出静音功能
三线式串行接口
模拟和数字锁定检测
5).逻辑分析仪
通道数:4通道
采样率: 250K~24M Hz
采样点数:1MB-2GB
6).示波器、波形记录仪功能
通道:双通道CH1、CH2
阻抗:1MΩ 25pF
耦合:DC直流
垂直分辨率:8Bit
电压量程:-6V ~ +6V(探头X1);-60V ~ +60V(探头X10)
垂直精度:±3%
时基量程:10ns/div-100ms/div
垂直灵敏度:10 mV/div ~ 10 V/div(1MΩ)
输入保护:Diode 嵌位
自动设置有:(10Hz to 20MHz)
触发源:CH1, CH2
触发模式:自动,连续,单次
触发条件:不触发、上升沿、下降沿、上升沿/下降沿
触发电平:可调
存储深度:1MB/CH
单次带宽:20MHz
最大实时取样率:48MS/s
取样率选择:有
垂直模式:CH1, CH2, ADD, SUB, MUL
显示模式:X 交替、Y 交替和X-Y 模式
光标测量:有
光标显示:频率,电压
波形保存格式:Osc(私有)、Excel 和Bmp
7).电子显微
放大倍数:1000
拍照:支持
录像:支持
主机调节:支持
按键:一键触摸方式抓拍
200万像素
支持尺寸:1280*1024,640*480,320*240,1600*1200,1280*960
手动调焦范围:8mm-400mm
自动白平衡:自动曝光
光源:内置LED,可无极变速,0-100%亮度
测量尺寸:支持
8).波形输出
支持输出波形:正弦波, 三角波, 方波
幅值范围:-4V ~ 4V(旋钮手动连续可调)
幅值分辨率:50mV
噪声:40mV ~ 80mV
输出频率范围
正弦波: 1Hz ~ 13M Hz
三角波:1Hz ~ 8M Hz
方波:1Hz ~ 1M Hz
直流偏置范围:-4V - +4V(旋钮手动连续可调)
直流偏置分辨率:100mV
支持自动扫频
9).WiFi环境分析
支持频段:2.4G、5G
支持功能:WiFi信号分布、可更换场景发分析信号分布、wifi基本信息展示、WiFi设备过滤、WiFi信号的强弱波动性、WiFi信道分析、防碰撞分析、WiFi信号增强变化等数据展示。方便学生对室内WiFi环境的熟悉和WiFi网络优化等内容的分析学习。
▲视频演示内容:需要投标商提供视频演示,视频内应包含展示设备的外观展示,配件展示,纸质说明书展示,十种功能讲解。并通过按键方式进入频谱仪功能界面,采集窄带RF信号发生器2.0GHz-2.4GHz扫频信号,展示变化的波峰频谱图(视频一镜到底)。
二、软件规格参数要求
1、云端可视化监控平台
Modbus协议:采用工业上常用的Modbus协议,可将工业级别传感器完全移植到教学实践中,并提供源代码,云端自动生成相关数据实现硬件绑定,传感器数据测试等操作;
监控中心:提供专业的监控界面,编程操作简单,提供丰富的图库与控件,可把组态画面、实时数据、历史数据、摄像头等多种监控数据融为一体,建立统一监控窗口,解决数据孤岛问题,实现透明化和可视化管理;
设备管理:支持主流协议及扩展,并配套支持大量的网关与终端设备,仅需在PC端或手机端简单操作即可完成设备上云;支持海量设备的并发,支持历史数据导出及保留每条上传的数据,可自动生成日报、周报、月报,也可进行单设备或批量设备的数据聚合分析,系统总体分析包含设备总量、在线离线比例、用户量、设备型号、设备标签、报警统计、固件版本分布、新增设备量等多种指标,提供指标趋势分析和指标聚合分析;
场景应用:产品和场景的定义可大可小,用于描述和集中管理用户最关心的终端数据集合;
二次开发:通过HTTP OPEN API、JS SDK、JAVA SDK等多种二开方式灵活调用大量云端服务,帮助开发者快速搭建物联网行业SAAS应用。
2、实验教学课程资源
包含但不限于以下知识实验课程:
AI人工智能大模型模块实验
1.语音交互与识图,这是一个通过云端接入星火大模型的示例,包含大模型语音问答、拍照识图、大模型绘图等丰富供能示例,支持语音唤醒、多轮语音交互,支持参照指引文档接入自己的大模型应用。
2.超拟人语音交互,在大模型套件上展示如何使用开发板和超拟人大模型进行语音交互,支持语音唤醒、多轮语音交互。
3.坐姿检测:实时通过摄像头检测坐姿状态并将图像与算法结果现实在屏幕上。
4.人脸识别:支持注册人脸后,进行人脸抓拍识别,输出判断结果。支持配合红外摄像头实现活体检测。
5.头肩&手势识别:实时通过摄像头检测画面中的头肩,支持识别五种手势信息。
6.语音合成:连接串口与电脑后,可通过串口工具输入文本内容,进行语音的合成并播报。
7.字母拼读:通过语音输入的方式拼读字母,实现英文单词的识别并显示查词结果。
8.英文评测:通过语音输入的方式评测英文发音是否标准,支持单词、短语、句子。
9.离线拍照物体识别,物体分类快速上手
10.离线鼾声检测,鼾声快速体验
11.离线英译中,英译中快速体验
传感器实验:
基于STM32的温湿度采集实验
基于STM32的光照度采集实验
基于STM32的人体红外采集实验
基于STM32的气体传感器采集实验
基于STM32的对射计数采集实验
基于STM32的火焰传感器采集实验
基于STM32的双路继电器控制实验
基于STM32的风扇执行器控制实验
基于STM32的LED灯光执行器控制实验
ZigBee基础实验: GPIO、定时器、中断等实验等实验
ZigBee无线通信技术的基本原理
ZigBee无线通信协议的理解
ZigBee基本功能配置实验
ZigBee点对点实验
ZigBee点对多点实验
基于ZigBee的温湿度采集实验
基于ZigBee的光照度采集实验
基于ZigBee的人体红外采集实验
基于ZigBee的气体传感器采集实验
基于ZigBee的对射计数采集实验
基于ZigBee的火焰传感器采集实验
基于ZigBee的双路继电器控制实验
基于ZigBee的风扇执行器控制实验
基于ZigBee的LED灯光执行器控制实验
ZigBee进阶实验:ZigBee组网实验、ZigBee传感器组网采集及数据传输实验、ZigBee网络综合实验、zigbee网络拓扑等实验
基于WiFi技术的无线通信实验
基于多网络融合(WiFi+ZigBee)传感器/执行器采集和控制实验
云端系统注册、搭建、配置操作
基于WiFi无线技术的云端IP绑定
云端硬件的添加以及配置
基于云端软件控制界面的配置和快速开发
基于云端服务的数据采集和报警实验
基于云端的远程报警功能
云端之温湿度采集设备添加实验
云端之光照度采集设备添加实验
云端之人体红外采集设备添加实验
云端之气体传感器采集设备添加实验
云端之对射计数采集设备添加实验
云端之火焰传感器采集设备添加实验
云端之双路继电器控制设备添加实验
云端之风扇执行器控制设备添加实验
云端之LED灯光控制设备添加实验
基于WiFi传感器/执行器云端数据采集和控制实验
基于多网络融合(WiFi+ZigBee)云端采集和控制实验
人工智能机械臂教程
1.介绍 AI 人工智能机械臂开发教程
2.零基础轻松玩转 AI 人工智能机械臂
3.AI 人工智能机械臂介绍
4.AI 人工智能机械臂开发知识准备
4.1 串口总线介绍
4.2 串口总线舵机上位机软件使用
4.3 串口总线舵机通讯协议介绍
4.4 JupyterLab 软件开发平台使用
4.5 OpenCV 计算机视觉库介绍
4.6 TensorFlow Al 框架介绍
4.7 Pytorch 的优点,使用 Pytorch 进行图像分类
5 智能机械臂基础入门实践篇
5.1 机械臂扩展板蜂鸣器实验
5.2.机械臂扩展板用户按键实验
5.3.全彩 RGB 灯实验
5.4.控制单个总线舵机实验
5.5 同时控制 6 个总线舵机实验
5.6.读取舵机的当前位置实验
6.智能机械臂控制实践篇
6.1.机械臂关节标定实践
6.2.机械臂运动学正逆解算
6.3.机械臂舞蹈表演实践
6.4.机械臂定点搬运色块实践
6.5.机械臂搬运码垛色块实践
6.6.机械臂抓取工作区域九点标定
6.7.机械臂抓取工作区域物块测试
7.智能机械臂 OpenCV 视觉处理实践篇
7.1.安装使用 Matplotlib/Pyplot/Numpy
7.2.JetCam 库中测试 USB 摄像头
7.3.OpenCV 读取、写入和显示图像
7.4.OpenCV 读取、显示和保存视频
7.5.OpenCV 绘画函数的使用
377.6.OpenCV 进行颜色检测
7.7.机械臂抓取工作区域物块测试
7.8.OpenCV 进行车牌检测
7.9.OpenCV 定位物体的实时位置
7.10. OpenCV 摄像头机械臂物体追踪
7.11.OpenCV 摄像头机械臂人脸追踪
7.12.摄像头 Radon 标定实践
7.13.OpenCV 手眼九点标定工作台实践
7.14.OpenCV 摄像头色块搬运分拣实践
7.15.OpenCV 摄像头 AprilTags 标记识别抓取实验
8.机械臂 AI 人工智能专项训练项目实践篇
8.1.初识深度神经网络及卷积神经网络
8.2.AI 人工智能机械臂与主人互动实践
8.3.AI 人工智能机械臂手势识别抓取
8.4.AI 人工智能机械臂垃圾分类实践
9.智能机械臂 pyBullet 虚拟仿真实践篇
9.1.虚拟仿真机械臂 PyBullet SDK 调用
9.2.虚拟仿真机械臂滑动条控制机械...
9.3.虚拟仿真机械臂物块抓取实验
10 人工智能机械臂 ROS 2 实践篇
10.1.ROS2 框架安装和基本使用
10.2.智能机械臂 ROS2 基本操作
10.3.智能机械臂 ROS2 抓取色块实践
10.4.智能机械臂 ROS2 摄像头色块识别
人工智能机械臂视频教程
1.AI 视觉机械臂的安装与测试
1.1Al 视觉机械臂主板及转接板安装
1.2AI 视觉机械摄像头安装固定
1.3AI 视觉机械臂接线
1.4AI 视觉机械臂基础测试
2.人工智能机械臂介绍
2.1 AI 人工智能机械臂介绍
2.2AI 人工智能机械臂开发知识准备
2.3AI 人工智能机械臂扩展板蜂鸣器实验
2.4AI 人工智能机械臂扩展板用户按键实验
2.5 全彩 RGB 灯实验
2.6 控制单个总线舵机实验
2.7 同时控制 6 个总线舵机实验
2.8 读取舵机的当前位置实验
2.9 机械臂关节标定实验
2.10 机械臂运动学正逆算
2.11 机械臂舞蹈表演
2.12 机械臂定点搬运色块实践
2.13 机械臂搬运码垛实践
382.14 机械臂抓取工作区域九点标定
2.15 机械臂抓取工作区域物块测试
2.16 安装和使用 Matplotlib、Pyplot
2.17JetCam 库中测试 USB 摄像头
2.18OpenCV 读取写入和显示图像
2.19OpenCV 读取显示保存视频
2.20OpenCV 绘画函数的使用
2.21OpenCV 进行颜色检测
2.22OpenCV 脸部和眼镜检测
2.23OpenCV 进行车牌检测
2.24OpenCV 定位物体的实时位置
2.25OpenCV 摄像头机械臂物体追踪
2.26OpenCV 摄像头机械臂人脸追踪
2.27 摄像头 Radon 标定实验
2.28OpenCV 手眼九点标定工作台实践
2.29OpenCV 摄像头搬运分拣实验
2.30OpenCV AprilTags 标记识别抓取
2.31 初始神经网络及卷积神经网络
2.32AI 人工智能机械臂和主人互动实验
2.33AI 人工智能机械臂手势识别抓取
2.34AI 人工智能机械臂垃圾分类实践
2.35 虚拟仿真机械臂 Pybullet SDK 调用
2.36 虚拟仿真机械臂滑动条控制
2.37 虚拟仿真机械臂物块抓取
2.38ROS2 框架抓取和基本使用
2.39 智能机械臂 ROS2 基本操作
2.40 智能机械臂 ROS2 抓取色块实验
2.41 智能机械臂 ROS2 摄像头识别色块抓取
具身智能机器人快速使用指南
产品介绍实验
硬件介绍实验
充电说明实验
开机与检验实验
手机 APP 安装与连接实验
手机 APP 控制实验
开发环境搭建实验
ROS 使用介绍实验
STM32 源码说明实验
系统软件架构实验
防跌落实验
过独木桥实验
物体追踪实验
追踪夹取实验
物体分类实验
语音基础课程
语音配置基础实验
语音控制小车移动实验
语音控制颜色识别实验
语音控制颜色追踪实验
语音控制色块分拣实验
语音控制垃圾分类实验
语音控制多点导航实验
语音控制导航搬运实验
OpenCV 基础课程
计算机视觉及 OpenCV 介绍实验
OpenCV 环境搭建实验
OpenCV 包含模块及组成结构实验
图片 & 视频加载及展示实验
图像的绘制方法实验
图像的基础操作实验
图像处理 -- 颜色空间转换实验
图像处理 -- 几何变换实验
图像处理 -- 平滑实验
图像处理 -- 边缘检测实验
图像处理 -- 形态学处理实验
图像处理 -- 阈值处理实验
图像处理 -- 轮廓介绍及特征实验
图像处理 -- 特征匹配实验
图像处理 -- 角点检测实验
ROS2 课程
ROS2 简介和 ROS1 的对比实验
ROS 安装方法实验
ROS2 命令行操作实验
ROS2 开发环境配置实验
ROS2 工作空间实验
ROS2 功能包实验
ROS2 节点实验
ROS2 话题实验
ROS2 服务说明实验
ROS2 通信接口实验
ROS2 动作实验
ROS2 参数说明实验
分布式通信说明实验
ROS2 DDS 说明实验
ROS2 Launch 多节点启动实验
ROS2 TF 机器人坐标系管理器实验
ROS2 URDF 机器人建模方法实验
ROS2 Gazebo 三维物理仿真平台实验
ROS2 Rviz 工具使用实验
ROS2 RQT 工具使用实验
Docker 容器基础课程
Docker 介绍及安装实验
Docker Hello world 实验
Docker 容器使用实验
Docker 镜像深入理解和发布实验
Docker 硬件交互和数据处理实验
容器的日常管理实验
Docker 安装 ROS 实验
Docker 仓库实验
激光雷达课程
激光雷达介绍实验
雷达工作原理及测距方法实验
雷达避障实验
雷达跟随实验
雷达警卫实验
深度相机基础课程
深度相机配置实验
安装深度相机 ROS SDK 实验
深度相机使用实验
相机标定方法实验
数据类型和点云实验
网页实时监控实验
智能农业沙盘实训项目
实验一、农业传感器采集实训
实验二、农业执行器控制实训
实验三、农业传感器联动控制实训
实验四、无线传感器网络实训
实验五、农业场景嵌入式系统开发实训
实验六、云平台配置与应用实训
实验七、农业报警实训
实验八、RFID读卡与应用实验
实验九、农业场景应用实训
实验十、WiFi网关通信实验
智能交通沙盘实训项目
实验1、智能小车巡线实验
实验2、125k低频读卡实验
实验3、建筑灯光控制实验
实验4.公交语音播报实验
实验5.ETC自动抬杆实验
实验6.915M超高频读卡实验
实验7.智能路灯运行控制实验
实验8.智能小车公交站自动启停实验
实验9.车牌识别实验实验
实验10.光照度采集实验
实验11.温湿度采集实验
实验12.智能小车定位实验
实验13.云平台采集控制实验
实验14.ZigBee无线传感网实验
实验15.智能小车行人自动避让实验
实验16.智能小车红绿灯自动启停实验...